데이터셋 & 수집 프로토콜 (V3~V6)
에피소드 경로 설계, 동기/비동기 수집, STOP 라벨링 규칙, 이미지 파이프라인 통일, 프레임 크롭/줌 등 데이터 자체를 다루는 실험들.
압축 요약
V5 데이터셋은 9가지 경로(center/left/right × straight/left/right 접근)로 구성되며, FORWARD가 전체 2,626 프레임의 74.4%를 차지해 "항상 FORWARD"만 찍어도 PM≈74%가 나오는 함정이 있으므로 PM만이 아니라 per-path PM과 closed-loop 성공률을 함께 봐야 한다. STOP 라벨은 두 가지 경로로 확정됐다: ① 에피소드가 basket 도달 직전에 끊겨 자연 STOP이 없던 문제는 area_det>0.740(이미지의 74% 이상 채움) 프레임에 합성 STOP 레이블을 부여해 해결(2,626개 중 153개, 6.9%). ② 반대로 "중간에 낀 유령 STOP"은 데이터 수집 방식 전환(동기식 POST_SYNC → 비동기식 PRE_CACHE, 카메라 10Hz·조이스틱 25Hz·teleop 0.45s가 서로 다른 타이머로 도는 구조)의 타이밍 빈틈에서 생긴 라벨 아티팩트임이 밝혀져, V5_add_free 빌더(seed=42)가 free 21ep에서 중간 STOP 84개를 제거하고 마지막 프레임 STOP만 남겨 221ep(structured 200+free 21)로 정제했다. 결론적으로 STOP은 "이동 중 잠깐 멈춤"이 아니라 "목표 도달=종결(terminal) 신호"이며, area 기반 도착 종결 규칙(도착 시 area_det median 0.89 vs 비도착 0.05)과 동기식 재수집이 근본 해결책으로 채택됐다. 학습/추론 이미지 파이프라인은 둘 다 1280×720 원본을 HuggingFace AutoProcessor가 내부적으로 224×224로 리사이즈하는 동일 경로를 이미 쓰고 있었음을 코드 검증으로 확인했고, 이를 resize_for_vlm() 공유 함수로 명시적으로 강제 통일했다(latency 회귀 없음, 1.32~1.36초). grounding_skip_n=3(운영 캐시, 3프레임 중 2프레임 재사용) 조건에서는 area_delta 신호가 무이득(오히려 손해)임이 시뮬레이션과 실세션 실측 양쪽에서 확인되어, skip_n=1로 낮춰 area_delta를 배포하는 옵션은 PG2 grounding이 ~1.3초/프레임이라 실시간성이 깨져 기각됐고 "skip_n=3 유지, area_delta 미배포"가 확정 디폴트다. 에피소드 초반 프레임의 zoom-crop 재그라운딩은 이전 프레임 bbox를 anchor로 쓰는 방식이 n=737 ablation에서 오히려 약간 악화(89%가 area 감소)시켜 도움 안 됨으로 확정됐지만, anchor를 이미지 정중앙(0.5,0.5) 고정으로 바꾼 center 크롭은 개선율 59.3%·has_bbox 회복 20건으로 유효함이 확인됐다(다만 이후 Stage 0 워밍업이 cold-start 문제를 다른 경로로 해결해 배포 우선순위는 낮아짐). center_straight 경로는 PG2 grounding의 cx 편향(mean 0.456, 0.5보다 왼쪽)과 jitter(std 0.11)로 인해 closed-loop 성공률이 구조적으로 낮고, 오버샘플링·noise augmentation·EMA 스무딩·cx offset 보정 등 소프트웨어적 접근 6가지가 모두 실패해 추가 데이터 수집 또는 실로봇 검증이 근본 해결책으로 남아 있다. 미해결: center_straight closed-loop 저성능의 근본 해결(추가 수집 vs 실로봇 검증)과 STOP 거리 캘리브레이션(area 임계값의 실제 cm 환산)은 아직 확정되지 않았다.
챕터별 원문 발췌 (시간순)
🗺️ 실험 설계 플로우 맵 🛠️ V5 개발 로그 히스토리
💡 왜 9가지 경로인가? 단순히 "직진"만 학습하면 모델이 모든 상황에서 직진을 선택하는 FORWARD bias에 빠진다. 좌/우 곡선 경로를 절반 이상 포함시켜 방향 판단을 학습시키는 것이 핵심 설계 원칙이다. Action Class 분포 (전체 2,626 프레임) FORWARD1955개 74.4% FWD+R270개 10.3% FWD+L255개 9.7% LEFT60개 2.3% RIGHT46개 1.8% ROT_L20개 0.8% ROT_R20개 0.8% STOP0개 0.0%
⚠️ FORWARD 74.4%의 함정:
모델이 아무것도 배우지 못하고 "항상 FORWARD"를 예측해도 PM ≈ 74%가 나온다.
이 때문에 PM 수치만으로 모델 품질을 판단하면 안 된다. per-path PM과 closed-loop 성공률을 함께 봐야 한다.
경로 타입별 실제 프레임 — 시작 / 중반 / 끝
중앙 직진
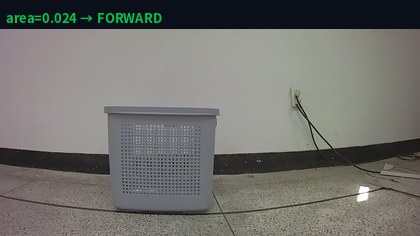
바구니가 정면 중앙에 있을 때
center_straight
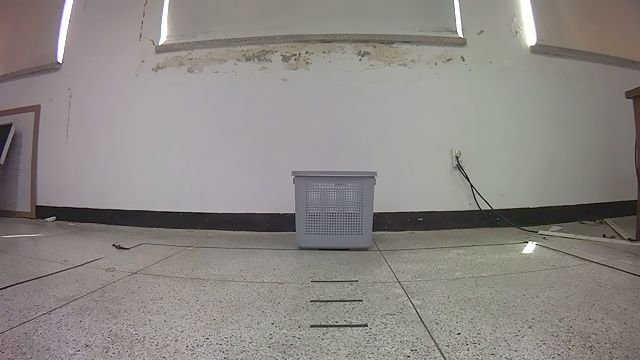 시작 (f0)
FORWARD
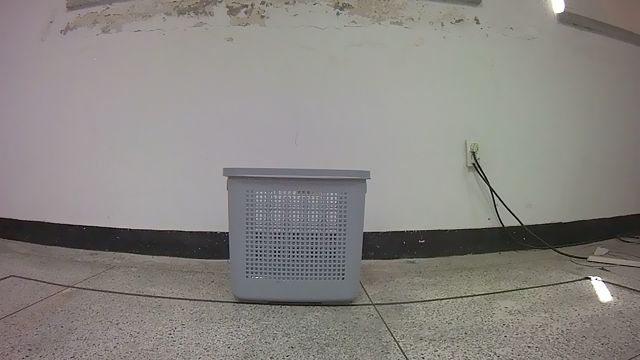 중반 (f7)
FORWARD
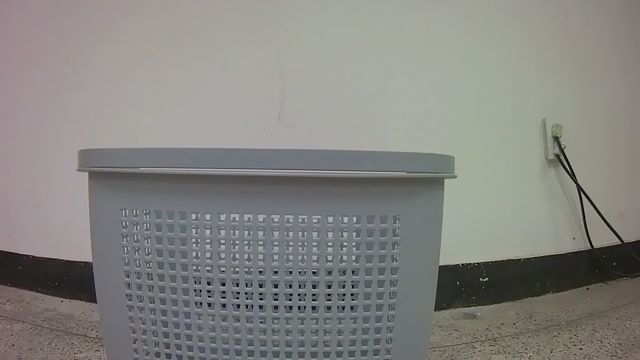 끝 (f13)
FORWARD
중앙→좌회전
중앙에서 왼쪽으로 접근
center_left
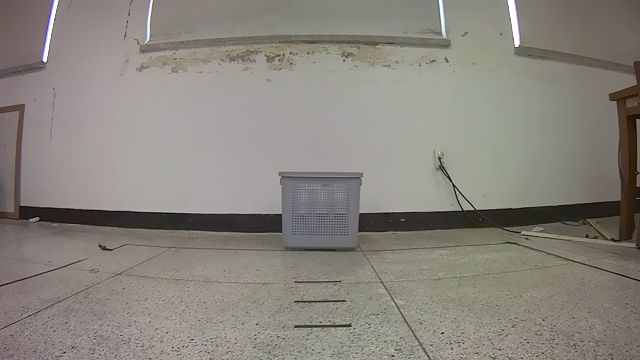 시작 (f0)
LEFT
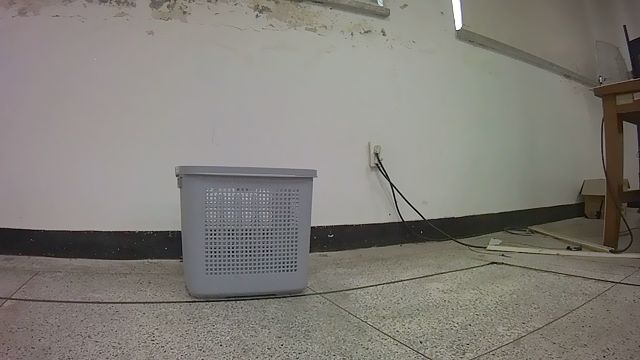 중반 (f9)
FORWARD
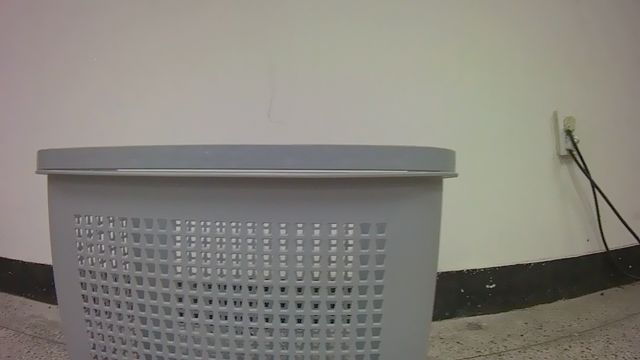 끝 (f17)
FORWARD
중앙→우회전
중앙에서 오른쪽으로 접근
center_right
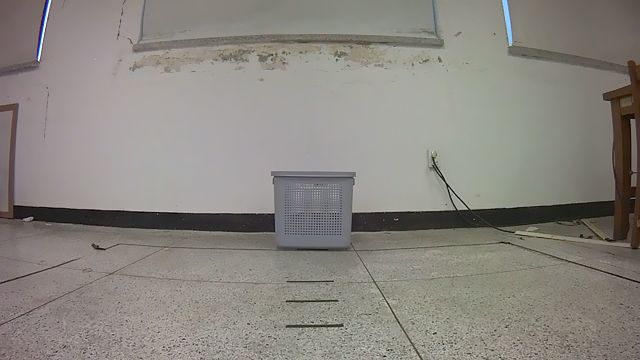 시작 (f0)
RIGHT
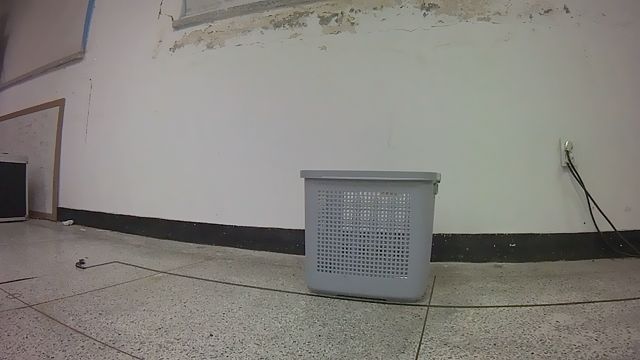 중반 (f9)
FORWARD
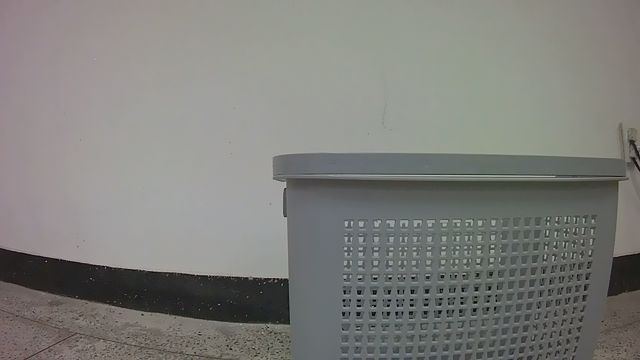 끝 (f17)
FORWARD
좌측 직진
왼쪽에서 직진
left_straight
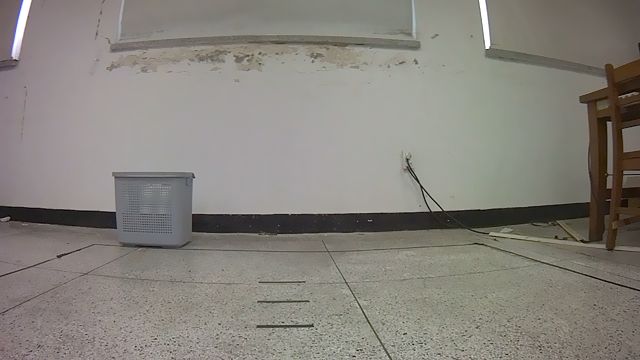 시작 (f0)
STOP
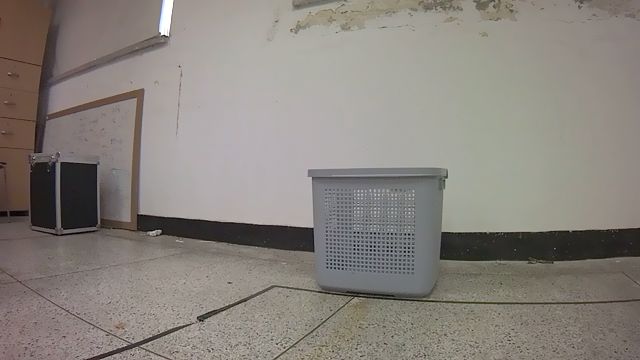 중반 (f9)
FORWARD
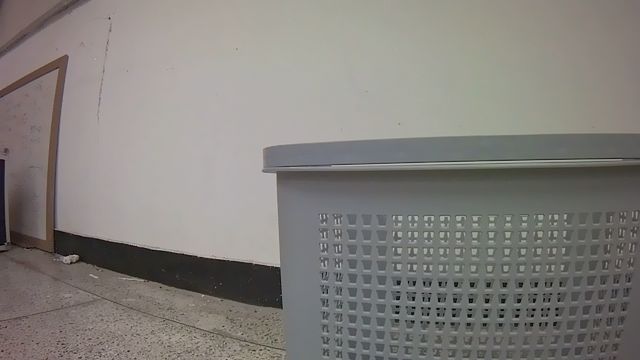 끝 (f17)
FORWARD
좌→좌
왼쪽에서 더 왼쪽으로
left_left
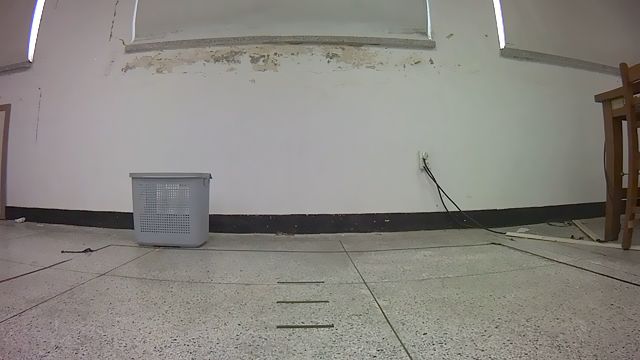 시작 (f0)
FWD+L
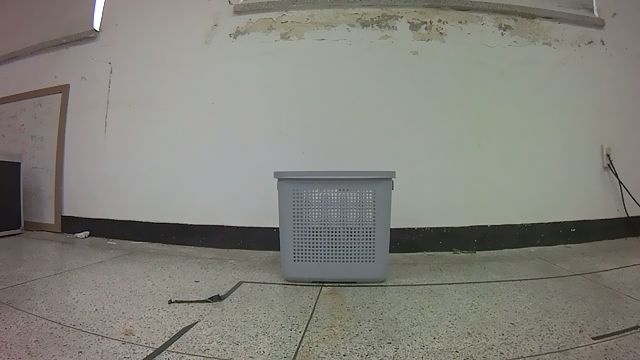 중반 (f9)
FORWARD
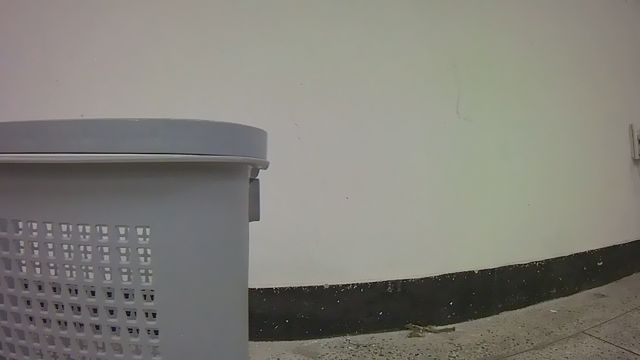 끝 (f18)
FORWARD
좌→우
왼쪽에서 오른쪽으로
left_right
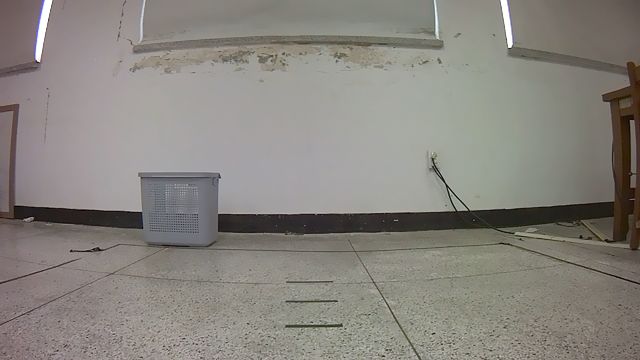 시작 (f0)
FWD+R
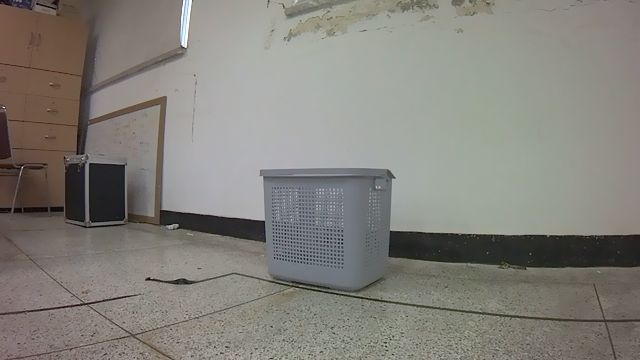 중반 (f9)
FORWARD
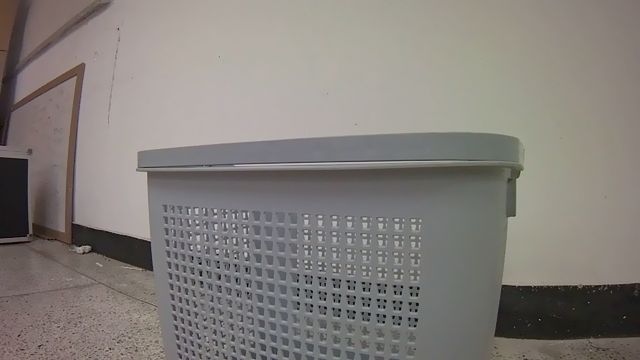 끝 (f18)
FORWARD
우측 직진
오른쪽에서 직진
right_straight
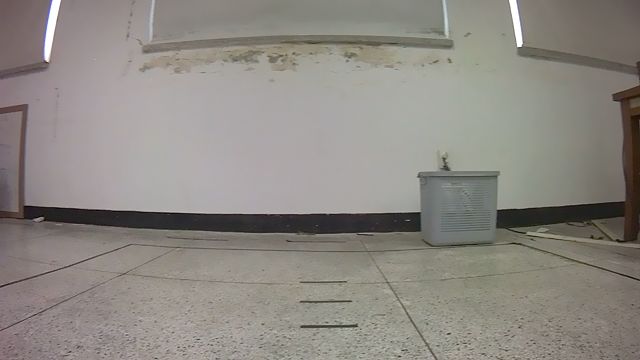 시작 (f0)
STOP
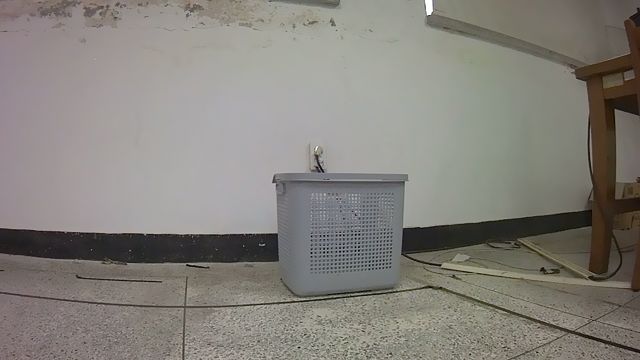 중반 (f9)
FORWARD
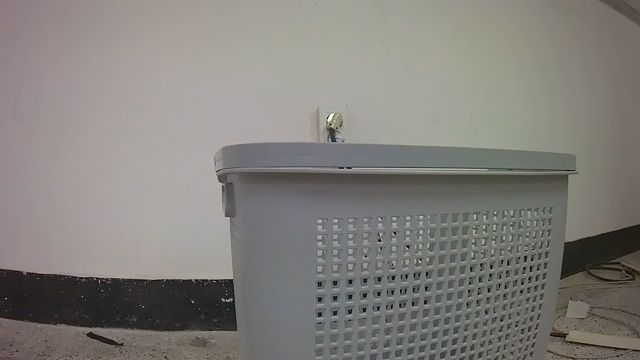 끝 (f17)
FORWARD
우→좌
오른쪽에서 왼쪽으로
right_left
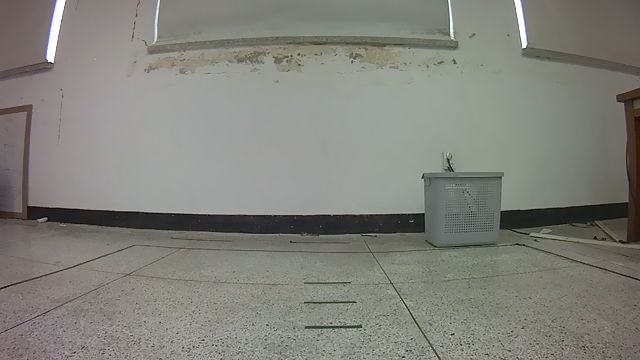 시작 (f0)
FWD+L
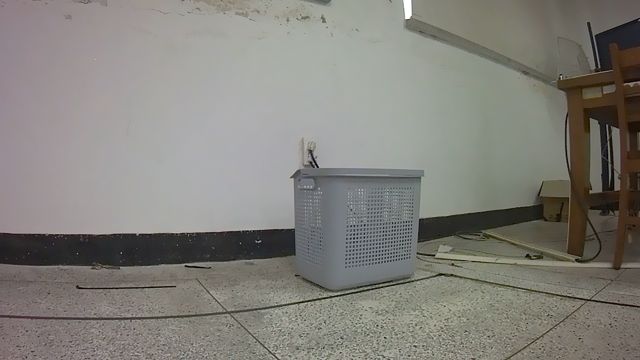 중반 (f9)
FORWARD
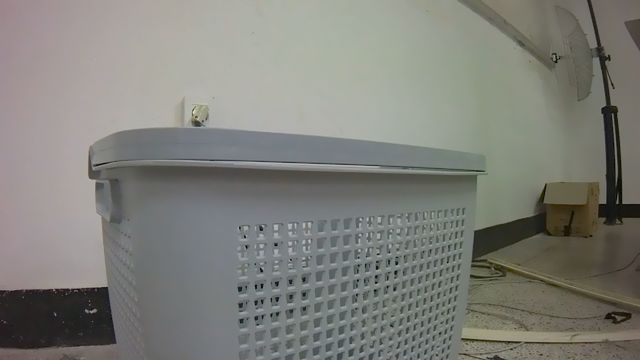 끝 (f17)
FORWARD
우→우
오른쪽에서 더 오른쪽으로
right_right
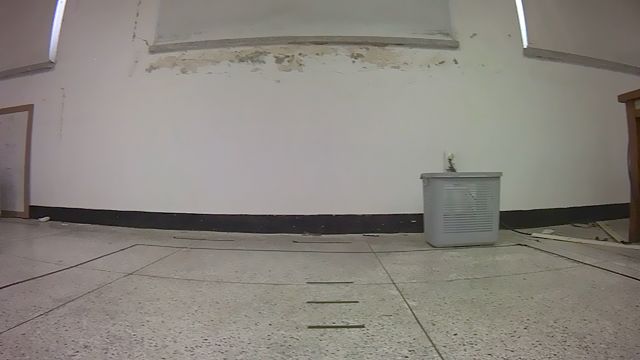 시작 (f0)
RIGHT
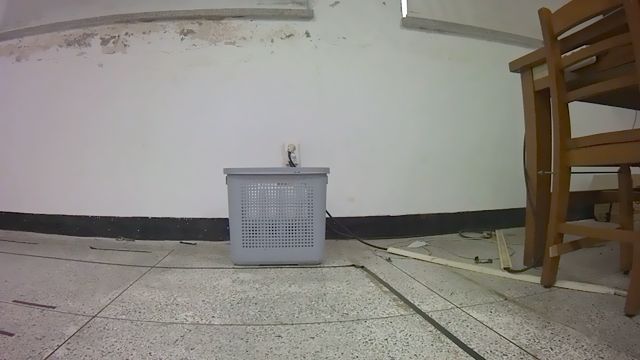 중반 (f8)
FORWARD
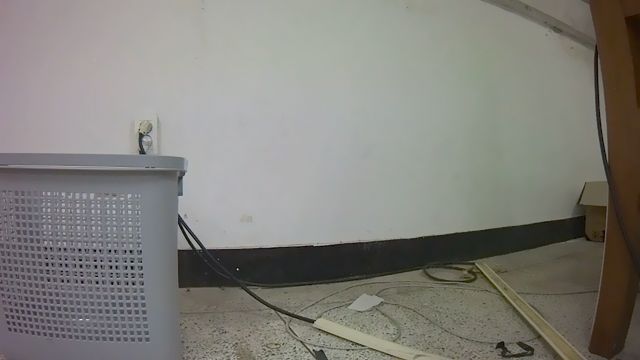 끝 (f16)
FORWARD
실험 변경 사항 val acc CL 성공률 FPE (mean) 판정 Exp49 🏆 baseline — bbox+vision+goal_pos 96.4% 96.7% (29/30) 0.081m BEST Exp50 수평 flip aug (+2,626 frames) 92.0% 83.3% (25/30) 0.242m ↓ 퇴보 Exp51 crop aug (+7,878 frames) 93.4% 96.7% (29/30) 0.163m = 동일, FPE↑ Exp52 lang+vis 2048-dim joint 93.9% 93.3% (28/30) 0.126m ↓ 퇴보
❌ Flip Aug (Exp50)
거울 반전 이미지가 cx0 신호를 혼란시킴. right_right 3/3 전패. CL 83.3%로 13%p 퇴보.
⚠️ Crop Aug (Exp51)
CL 성공률은 같지만 FPE 0.163m (+101%). crop_center90% 취약. 데이터 3배 늘려도 이득 없음.
❌ Lang+Vis (Exp52)
cosine_sim(left_instr, right_instr) = 1.0 — 언어 임베딩이 좌/우를 구분 못 함. Exp49보다 3.4%p 하락.
✅ 결론
Exp49 원본 데이터 2,626 frames가 이미 충분히 강건하다. augmentation 방향보다 실로봇 검증이 다음 우선순위.
왜 이 데이터가 필요한가
기존 V5 한계
9종 경로 × 고정 위치
basket 항상 중앙~측면
극단 위치·근접 미포함
조명 변화 없음
free 에피소드 추가
극단 좌/우 basket 위치
근접(stop 판단) 포함
원거리(small area) 포함
조명 변화 2개 시나리오
기대 효과
center 경로 CL 0% → 개선
area 신호로 정지 학습
cx 극단값 대응력 향상
다양한 조명 robust
구성 (21 에피소드)
극좌 3개 (L/R/C)
극우 3개 (L/R/C)
근접 3개 (L/R/C)
원거리 3개 (L/R/C)
대각좌 3개 (L/R/C)
대각우 4개 (L/R/C×2)
조명변화 2개 (L/R)
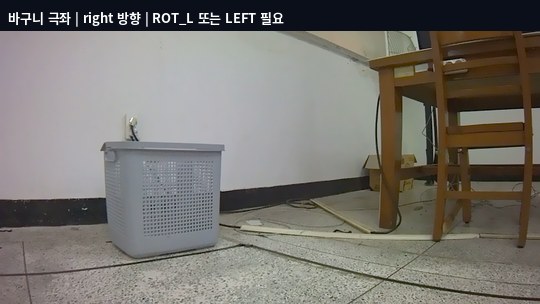
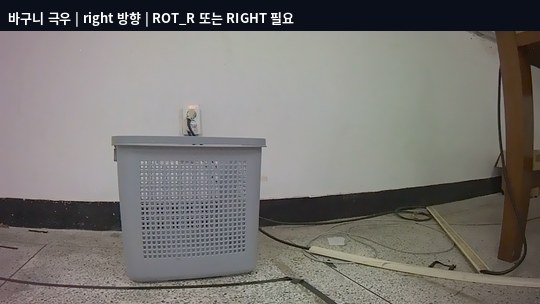
시나리오별 실제 로봇 이미지 (중간 프레임)
바구니 극좌
basket이 화면 맨 왼쪽 끝
예상 액션: ROT_L 또는 LEFT 필요
중앙 출발
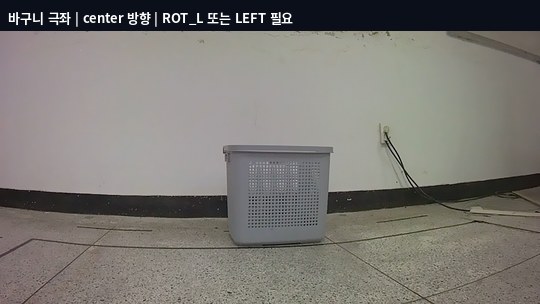 좌 출발
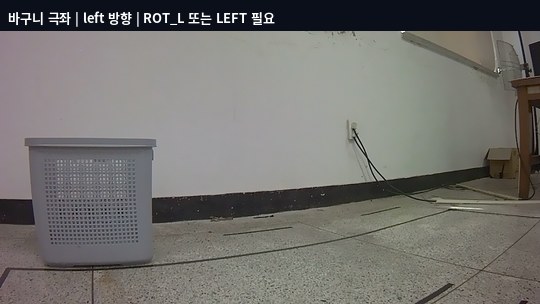 우 출발
 바구니 극우
basket이 화면 맨 오른쪽 끝
예상 액션: ROT_R 또는 RIGHT 필요
중앙 출발
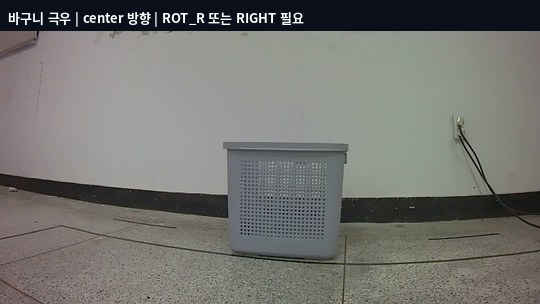 좌 출발
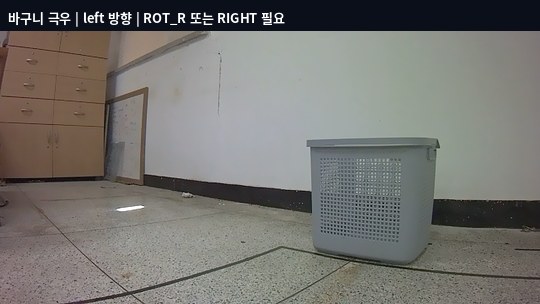 우 출발
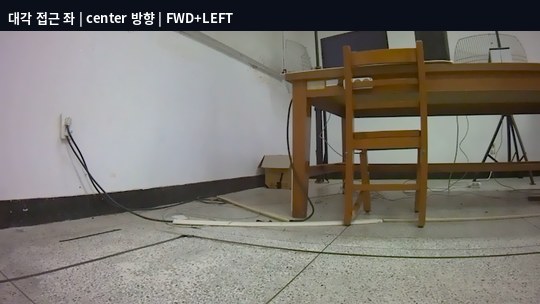
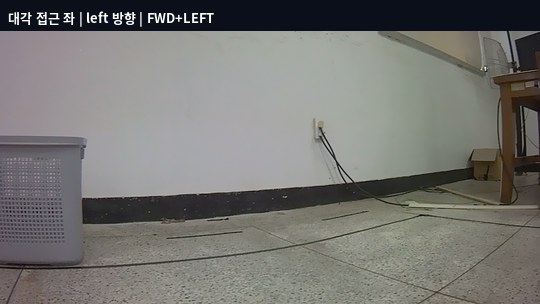
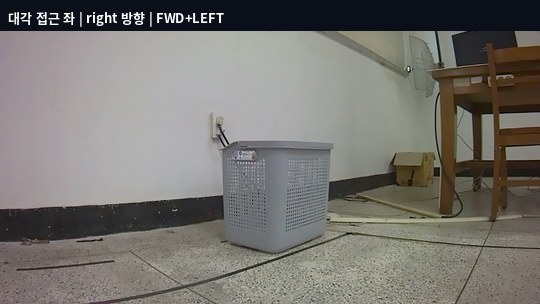
 대각 접근 좌
좌측 대각선에서 접근
예상 액션: FWD+LEFT
중앙 출발
 좌 출발
 우 출발
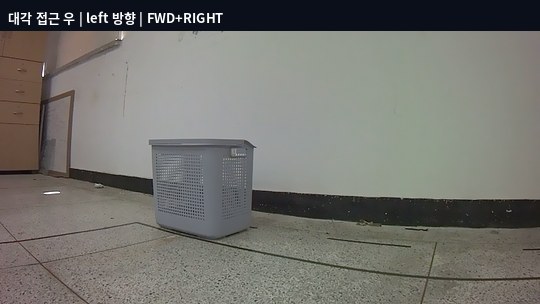
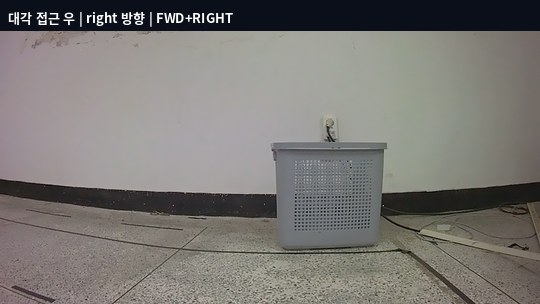
 대각 접근 우
우측 대각선에서 접근
예상 액션: FWD+RIGHT
중앙 출발
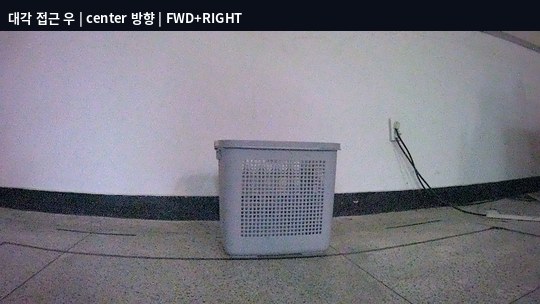 좌 출발
 우 출발
 조명 변화
다른 조명 환경
예상 액션: 일반화 테스트
좌 출발
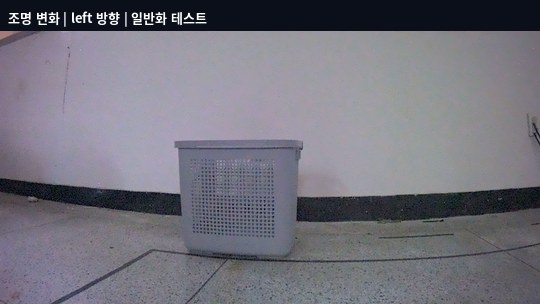 우 출발
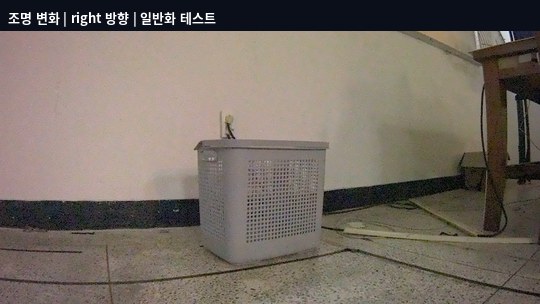 근접 상황
basket이 매우 가까움 (area 큼)
예상 액션: STOP 판단 필요
중앙 출발
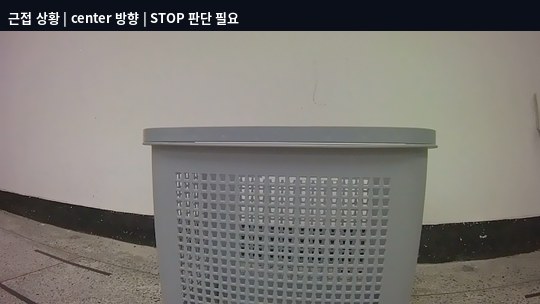 좌 출발
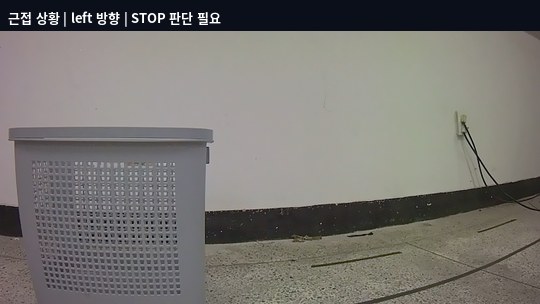 우 출발
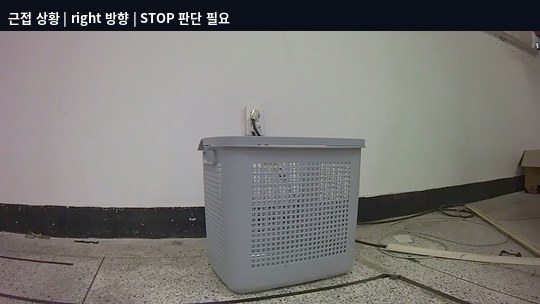 원거리 상황
basket이 멀리 있음 (area 작음)
예상 액션: FORWARD 지속
중앙 출발
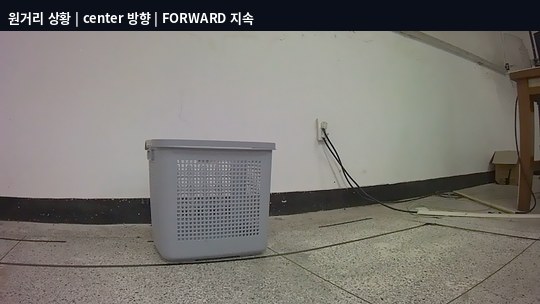 좌 출발
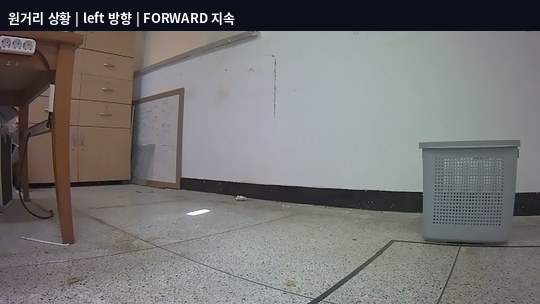 우 출발
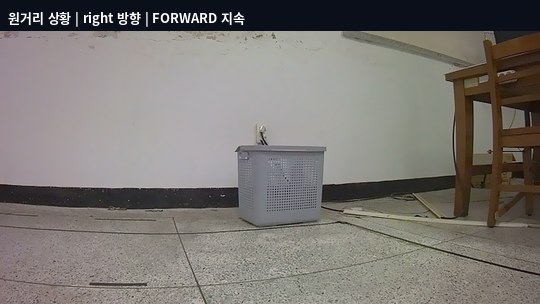 🛑 마지막 프레임 분석 — 도달 시 STOP 학습
현재 문제: 에피소드가 basket에 닿기 직전에 끊김 → 마지막 프레임 gt_class = 전부 FORWARD
MLP가 "가까워지면 STOP해야 한다"는 걸 한 번도 배운 적 없음 → 실로봇에서 basket에 충돌
해결: area_pg2 > 0.74 (이미지의 74% 이상 채움) → 합성 STOP 레이블 추가
해당 프레임: 2,626개 중 153개 (6.9%)
area > 0.74 → STOP 레이블 (합성)
basket이 이미지를 크게 채움 = 도달
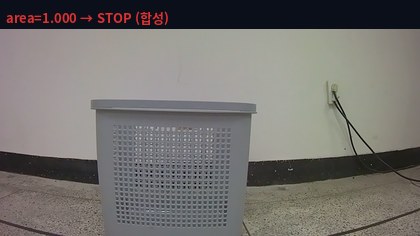
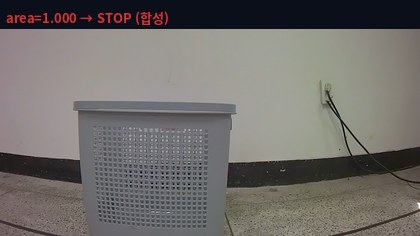
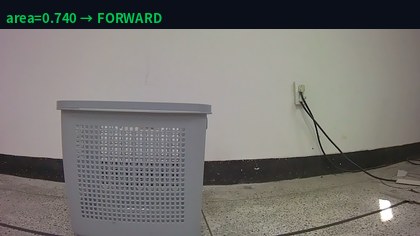 area basket이 멀리 있음 = 계속 전진
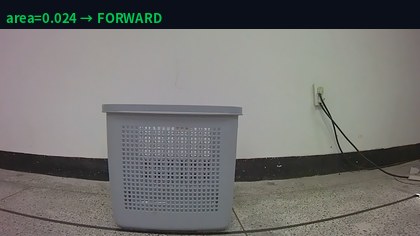
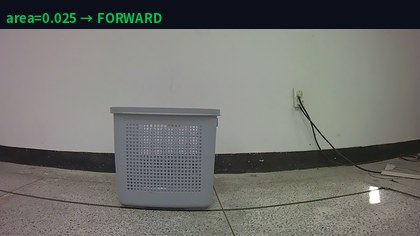
 구현 방법:
학습 데이터 생성 시 if area_det > 0.740: gt_class = 0 (STOP) 오버라이드
MLP 입력 bbox_hist의 area가 크면 → STOP 예측
실로봇에서: basket이 화면을 채울 때 자동 정지
Exp60 CL 실험 누적 결과 (6/1 기준) — HSV → PG2 그라운딩 파이프라인
접근
CL 성공률
center_straight
비고
Exp54 HSV (기준)
96.67%
높음
HSV 색상 필터 사용
Exp60 기본 필터 MLP
50%
0%
오탐 필터(cy<0.35, area<0.01) 적용
+ flip augmentation
55%
0%
데이터 2× / right·left 계열 100%
+ center 3× 오버샘플
60%
0%
center 에피소드 3배 가중치
cx offset +0.084
55%
0%
체계적 편향 보정 — 효과 없음
cx noise aug (σ=0.05)
60%
0%
FPE 1.572→1.267m 소폭 개선
EMA 스무딩 (α=0.3/0.5)
60%
0%
jitter 감소했으나 구조적 한계
center_straight 0% 근본 원인:
PG2 grounding cx jitter(std=0.11) → 매 프레임 좌/우 진동 → CL drift 누적.
소프트웨어 접근(증강/오버샘플/EMA/오프셋) 6가지 모두 center_straight는 개선 안 됨.
→ 추가 center_straight 데이터 수집 or 실로봇 테스트가 근본 해결책
✅ 현재 최선: 60% CL (HSV 96.67% 대비 gap 36.67%p)
✅ right_straight / left_straight / right_right: 80~100% 달성
🎯 다음: 실로봇 테스트 + center_straight 추가 데이터 수집
🔬 CL 실패 원인 분석 — center 경로 vs 성공 경로 비교
❌ 실패 경로 (center 3종)
에피소드: 51개 / 프레임: 834개
cx mean=0.461 std=0.147
액션: FWD 64% + FWD+L 16% + FWD+R 16%
center_straight: cx=0.456, FWD 100%
→ cx≈0.45로 중앙보다 왼쪽 편향
→ jitter로 FWD+LEFT 예측 → drift
center_left/right: FWD+FWD+L+FWD+R 혼합
→ 복잡한 궤적, CL에서 오차 누적
✅ 성공 경로 (right/left 계열)
에피소드: 171개 / 프레임: 3,065개
cx mean=0.444 std=0.205
액션: FWD 78% + FWD+L 8% + FWD+R 8%
right_straight: cx=0.47, FWD 위주
→ 방향성 명확, 안정적
left_right: cx=0.23, 명확한 방향 신호
→ CL에서 방향 오차 작음
핵심 원인 3가지
① PG2 cx 편향
center_straight: cx=0.456
(0.5보다 0.044 왼쪽)
→ FWD인데 FWD+L 예측
② cx jitter (std=0.11)
매 프레임 cx가 흔들림
→ 방향 진동 → CL drift
left/right는 cx 편차 커서 신호 명확
③ center 액션 복잡성
center_left: FWD+FWD+L+FWD+R 혼합
→ 경계 학습이 어려움
CL에서 작은 오차도 증폭
현재 시도한 해결책 (모두 실패)
center 3× 오버샘플 → 60%
center 5× 오버샘플 → 진행 중
cx noise σ=0.05 → 60%
EMA 스무딩 α=0.3 → 60%
cx offset +0.084 → 55%
근본 해결책
center_straight 추가 수집 필요
현재 21개 → 목표 40개+
다양한 시작 위치, PG2 cx≈0.5 되는 조건
또는 실로봇 테스트로 직접 확인
(시뮬 drift ≠ 실제 물리 drift)
① 증상 — 중간에 박힌 유령 STOP STOP 규칙 캘리브레이션 중, bbox_dataset_pg2_cx.json(243ep)을 분석하니: 21 / 243 STOP 라벨이 있는 ep (나머지 222ep엔 없음) 84 제거된 중간 STOP 프레임 (free 21ep 내) phase 0.73~1.0 STOP 프레임 위치 (끝이 아닌 곳에도 등장) 기대: STOP은 "navigation 완료" 신호 → 에피소드 마지막 1프레임에만. 실제: 일부 ep는 중간(이동 도중)에 속도 0(x=0,y=0,z=0) 프레임이 STOP으로 기록됨. ② 원인 — 동기식 → 비동기식 수집 전환 동기식 (기존 V5 150ep · POST_SYNC) 액션 키 입력 → 그 직후 카메라 1프레임 캡처 → (s_t, a_t) 쌍을 한 스텝씩 저장 = 멈춤은 운영자가 "정지키"를 눌렀을 때만 비동기식 (DragonRise 조이스틱 · PRE_CACHE) 카메라 루프 10Hz (독립) 조이스틱 폴링 25Hz (독립 스레드) teleop 발사 0.45s마다 (스틱 홀딩 시) = 세 타이머가 따로 돎 → 빈틈에 속도0 프레임 왜 중간 STOP이 생기나: 비동기 수집에선 카메라(10Hz)·조이스틱(25Hz)·teleop(0.45s)이 서로 lock-step이 아님. 운영자가 스틱을 잠깐 놓거나(데드존 0.15) 방향을 바꾸려 멈칫하는 사이에도 카메라는 계속 프레임을 찍는다. 그 순간의 명령은 (0,0,0) → 의도치 않은 STOP 프레임으로 기록. "도착해서 멈춘 것"이 아니라 "이동 중 잠깐 비어서" 생긴 가짜 정지. ③ 세 타이머가 따로 도는 구조 (V5 수집 시스템) gradio_data_collector.py 내부 스레드 (threading.Lock 공유) ├─ _camera_loop() 10 Hz (100ms) ── latest_ui_frame / episode_buffer 채움 ├─ JoystickReader._loop() 25 Hz ( 40ms) ── pygame polling, bang-bang 8-class snap └─ teleop_step() 0.45s 간격 ── Left Stick 홀딩 시 반복 발사 운영자 동작: ███ 전진 ███ (멈칫) ███ 좌회전 ███ ... ◤도착◢ 카메라 캡처 : F F F F F F F F F F F F F F 기록된 액션 : ↑ ↑ ↑ ↑ · · ← ← ← ← ← ↑ ↑ ⏹ └─유령 STOP─┘ └진짜 STOP(마지막) A버튼 → 명시적 STOP 1프레임 수집(의도된 정지)도 있으나, 문제는 스틱 빈틈에서 생기는 비의도 STOP. ④ 해결 — V5_add_free 빌더로 중간 STOP 제거 scripts/build_dataset_v5_add_free.py (seed=42)가 free 21ep에서 중간 STOP 프레임 84개를 제거하고 마지막 프레임 STOP만 유지(= navigation 완료 신호). 결과 221ep (structured 200 + free 21). 즉 정제 후 데이터에서 STOP은 항상 에피소드 끝 1프레임뿐. 이것이 STOP의 진짜 의미 — "이동 중 잠깐 멈춤"이 아니라 "목표 도달 → 종료". ⑤ STOP 알고리즘(도착 규칙)에 주는 함의 ① STOP은 종결(terminal) 신호다 — 중간 정지는 없다. 따라서 STOP을 8-class에 학습시키기보다 마지막 레이어의 도착 판정 규칙으로 다루는 게 맞다. ② 도착 신호는 basket이 화면을 크게 채울 때(area_det median 0.89 vs 비도착 0.05). area 기반 종결 규칙(area_avg>0.5 + cx 중앙 → STOP 래치)이 데이터 실측과 일치 → 도착 90% 탐지, 조기오발 0%. ③ 학습에 섞인 중간 STOP은 아티팩트 → 제거가 옳다(혼란 라벨 제거 = MLP 정합 향상). ④ 근본 해결은 동기식 재수집 — (s_t, a_t) lock-step 보장(PRE_CACHE)으로 빈틈 STOP 자체를 없앤다. center_straight 재수집도 같은 방식이 바람직. ⑥ 근거 — monavla-driving 수집 커밋 커밋 내용 d7004ade DragonRise 조이스틱 비동기 통합 — 25Hz 백그라운드 스레드, 스틱 홀딩 시 0.45s마다 teleop 6dbbf1e5 카메라 루프 10Hz 통합 + PRE_CACHE / POST_SYNC 이중 캡처 모드 a9a1cf23 V5_add_free 빌더 — free 21ep 중간 STOP 84개 제거, 마지막 STOP 유지 → 221ep 한 줄 요약: "중간 STOP"은 모델 결함이 아니라 비동기 수집의 타이밍 빈틈이 만든 라벨 아티팩트다. STOP은 본래 도착=마지막 프레임 신호이며, 그래서 area 기반 도착 종결 규칙과 동기식 재수집이 정답이다.
교수님께 보고드렸던 학습(서버)/추론(로봇) 이미지 프로세싱 차이 디버깅 — 가설 5개를 코드/실측으로 검증
사용자가 제시한 5가지 가설(① 학습 224×224 통일 ② 추론 224×224 통일 ③ latency 4초→1초 ④ STOP 40~50cm ⑤ hidden state-해상도 alignment 의심)을 하나씩 코드로 검증하고, soda(실제 로봇)에서 직접 실측했다.
44-1. 가설 ①②⑤ — 리사이즈는 이미 같았다, 명시적으로 통일
코드 검증 결과: 학습(train_hidden_state_*.py)과 추론(stage2_v2_inference_server.py) 둘 다 1280×720 원본을 그대로 들고 다니다가 HuggingFace AutoProcessor 호출 시점에 내부적으로 224×224로 리사이즈되는 동일한 경로를 쓰고 있었다 — "해상도가 다르다"가 아니라 "암묵적으로 같다"가 정확한 진단이었다. 실제 데이터 흐름(둘 다 동일): [1280×720 원본] → PIL Image → AutoProcessor(내부 224×224 리사이즈) → vision_model → feature 조치: "암묵적으로 같음"을 "코드로 강제 같음"으로 바꿈 — robovlm_nav/image_preprocess.py의 resize_for_vlm() 공유 함수를 학습/추론 양쪽 호출 지점에 명시적으로 적용. soda 운영서버에 안전 배포(stop→pull→검증→재시작) 완료, latency 회귀 없음 확인(1.32~1.36초로 배포 전후 동일).
44-2. 가설 ③ — "4초 차이"는 단발 latency가 아니라 누적 드리프트였다
사용자가 과거 S6 CL 파이프라인 시뮬레이션 세션(docs/v5/s6_cl_sim.json, 105프레임, 영상에서 1fps로 추출 → /reset → /predict×105 순차 호출)을 재생하면서 화면 좌하단 타임스탬프가 "3~4초씩 차이난다"고 본 게 출발점이었다. 분석 결과: 항목실측값 단발 호출 latency(105프레임 전체) 평균 1,356ms, 최대 1,852ms — 2.5초 넘은 적 0회 프레임 누락 0개(105/105 연속) 동시 수집/추론 가능성 기각(코드 자체가 순차 호출, 구조적으로 동시성 없음) frame 10번 시점 누적 드리프트 +4.0초 ← 사용자가 본 수치와 정확히 일치 frame 105번(끝) 누적 드리프트 +37.4초 원인: 영상은 1fps(프레임당 1초)로 추출됐는데, 실제 처리는 프레임당 평균 1.36초 걸린다 (soda/Jetson 하드웨어 한계) — 가정한 속도(1fps)보다 실제가 느려서, 두 시간축의 차이가 프레임이 갈수록 계속 쌓인다. 단일 호출이 4초 걸린 게 아니라, "10번째 프레임까지 누적된 시간 차이"가 마침 4초였던 것. soda 실측 단발 latency: 1.31~1.36초(GB10 560~650ms 대비 약 2배, Jetson Orin vs GB10 하드웨어 차이로 설명됨) — "1초 이내" 목표에는 아직 못 미침(가설 ③ 부분 미해결).
44-3. 가설 ④ — STOP 40~50cm는 거리 캘리브레이션이 먼저 필요(미해결)
현재 STOP 임계값은 GOAL_AREA_THRESHOLD=0.25(정규화 면적, cm 단위 아님). "40~50cm"로 바꾸려면 로봇이 실제로 40cm/50cm 떨어진 지점에서 area가 얼마로 찍히는지 실측 캘리브레이션이 먼저 필요하다 — 이번 plan 범위 밖, 별도 진행.
44-4. 재발 방지 — 파이프라인 건강진단 체크리스트 배포
scripts/eval/diagnose_pipeline_health.py — A.latency B.drift C.continuity D.resize E.grounding 5개 체크를 자동화. 특히 B(drift) 체크는 "N초 차이"를 봤을 때 단발 latency 문제인지 누적 드리프트인지 자동으로 구분해준다(이번 사례를 그대로 재현 검증함). GB10·soda 양쪽에 배포 완료, 문서는 docs/plans/CHECKLIST_pipeline_health.md. plans: plan_20260622_train_inference_image_pipeline_unify.md | CHECKLIST_pipeline_health.md | 2026-06-22
다른 세션에서 발견한 대시보드 grounding_skip_n=3 기본값 이슈 — CH47의 area_delta가 실제 운영 캐시 조건에서도 유효한지 시뮬레이션으로 확인
49-1. 문제 제기 — 운영 대시보드는 skip_n=3, CH47은 매프레임(skip_n=1) 가정
scripts/gradio_inference_dashboard.py의 모든 실험 프리셋(Exp66/67/49)이
grounding_skip_n: 3을 하드코딩 — stage2_v2_inference_server.py:557-572의 캐시 로직상
3프레임 중 2프레임은 직전 grounding 결과를 그대로 재사용(cx/cy/area 완전 동일).
CH47의 area_delta = area[t]-area[t-1]는 정확히 이 "변화"를 신호로 쓰므로, skip_n=3 환경에서는
2/3 프레임의 delta가 항상 0이 되어 이득이 줄어들 수 있다는 의심 — 실측으로 확인.
실제 캐시 동작(연속 3프레임, t/t+1/t+2 — 노란 박스 area가 완전히 고정됨, 4개 에피소드):
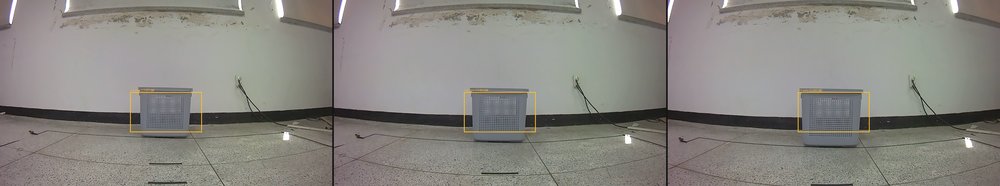
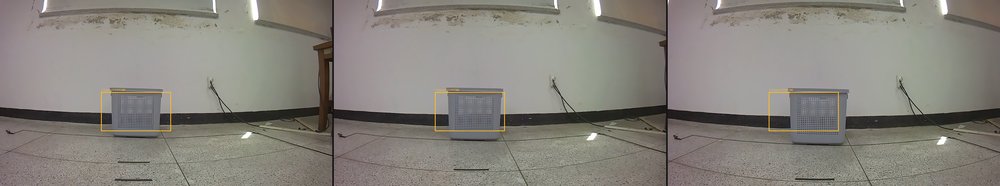
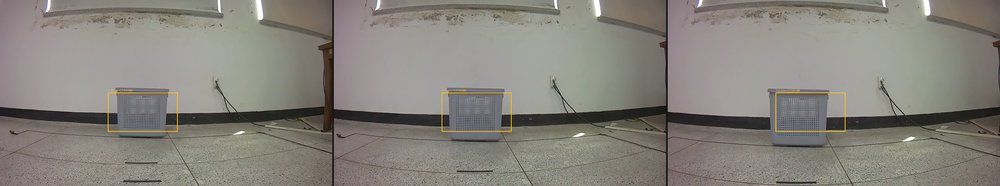
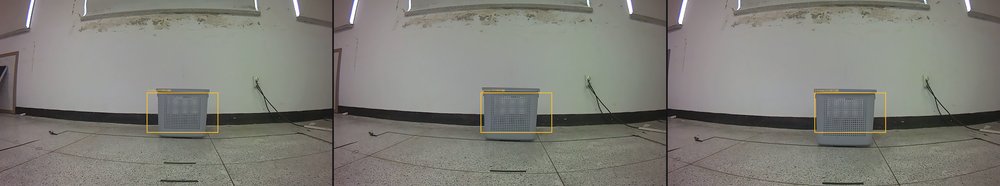 4개 에피소드 모두 3프레임 내내 동일 bbox(area 소수점까지 일치) — 가운데/오른쪽 프레임은 실제로는
새로 그라운딩하지 않고 맨 왼쪽 프레임의 결과를 그대로 재사용한 것. area_delta는 이 구간에서 항상 0.
49-2. 결과 — 우려가 맞았다, 오히려 역전됨
scripts/eval/simulate_skip_n.py로 운영 캐시 로직(에피소드 시작 fresh, 이후 3프레임마다 1번만 갱신)을 bbox_dataset_full_pg2.json에 그대로 재현 → 같은 코드로 재학습 + closed-loop 재평가. 구성매프레임(CH46/47)skip_n=3(운영값) LSTM-none(area_delta 없음) 93.1% / 0.145m 96.6% / 0.119m LSTM-replace+area_delta(CH47 best) 96.6% / 0.098m 96.6% / 0.123m 두 가지가 동시에 드러났다: ① skip_n=3 캐싱 자체가 baseline(area_delta 없음) 성능을 끌어올린다(93.1%→96.6%, FPE 0.145→0.119m) — 캐시 재사용이 프레임간 bbox 잡음을 줄이는 저역통과 필터처럼 작동한 것으로 추정. ② 반면 area_delta는 skip_n=3에서 역전된다(0.098m→0.123m, no-delta baseline의 0.119m보다도 나쁨) — 2/3 프레임의 delta=0이 유효 신호 대신 잡음으로 작용한 것으로 보인다. 정직한 재해석: CH47의 "전체 최저 FPE 0.098m"는 skip_n=1(매프레임 그라운딩) 조건에서만 유효했다. 현재 운영 대시보드 설정(skip_n=3) 그대로 배포하면 area_delta의 이득은 사라지고 오히려 약간 손해다 — CH47을 지우지 않고 이 카드로 정정.
49-3. 결론 — 두 가지 배포 옵션, 선택 필요
옵션장점단점 A. skip_n=3 유지, area_delta 미배포 현재 latency 유지, FPE 0.119m로 이미 충분히 좋음 CH47의 0.098m는 못 씀 B. skip_n=1로 낮추고 area_delta 배포 FPE 0.098m(전체 최저) PG2 grounding이 ~1s/frame(실측) — latency 3배 증가, 실시간성 문제(CH44-2 "4초" 이슈 재발 가능) 권장(잠정): 옵션 A. latency 예산이 더 중요한 제약이고, skip_n=3 baseline(0.119m)도 매프레임 best(0.098m)와 큰 차이가 아니다. area_delta는 skip_n=1로 운영할 여유가 있을 때만 재검토.
49-4. 실제 세션 데이터로 옵션 A 확정 — 추가 ablation 불필요
49-3까지는 오프라인 시뮬레이션 기반 권장이었다. 그라운딩 검증용 정적 이미지가 아니라 실제 서버로 순차 /predict 호출한 실주행 세션(docs/v5/s6_cl_sim.json, s7_cl_sim.json — 2026-06-18 녹화)을 직접 분석해 옵션 A를 뒷받침하는 실측 근거를 확인했다. 확인 항목S6S7 실제 활성 skip_n(area 연속동일률로 역추정) has_bbox=True 프레임 중 연속동일 거의 0(S6 4/53·S7 0/23) → skip_n=1로 녹화됨 그 skip_n=1 상태의 실측 grounding_latency_ms 평균 1263.6ms 평균 1407.9ms 결론: skip_n=3는 추측이 아니라 이 실측 레이턴시 문제(CH44-2 "4초" 누적 드리프트와 동일 원인)에 대한 직접 대응이었다. skip_n=1 실주행은 1.3~1.4초/프레임으로 실시간 주행 자체가 불가능함이 실측으로 재확인됐고, 그 조건에서만 나온 CH47의 0.098m는 실제로 도달 불가능한 옵션이다. 시뮬레이션(49-2/49-3)과 실제 세션 실측(이 카드)이 같은 결론으로 수렴하므로 추가 ablation 없이 옵션 A(skip_n=3 유지, area_delta 미배포)로 메인 디폴트를 확정한다.
49-5. add 모드까지 마무리 — 3개 모드 전부 skip_n=3에서 area_delta 무이득 확정
49-2/49-4는 none·replace만 skip_n=3로 재검증했었다(add는 미검증으로 남아 있었음). 같은 절차로 train_hidden_state_lstm_areadelta.py --use_hidden_state add를 skip3 데이터로 재학습 후 closed-loop 재평가. 구성(skip_n=3)SRFPEval_acc(PM) none(area_delta 없음, baseline) 96.6% 0.119m 95.28% replace+area_delta 96.6% 0.123m 95.67% add+area_delta(이번) 93.1% 0.093m 96.46% add 모드는 PM(val_acc)이 가장 높고 FPE도 가장 낮지만, closed-loop SR은 93.1%로 셋 중 가장 낮다 — PM/FPE 개선이 그대로 SR로 이어지지 않는 또 다른 사례(이산 지표와 궤적-누적 지표의 불일치, CH43 계열에서 반복 관찰된 패턴). 결론은 바뀌지 않는다: none/replace/add 3개 모드 전부 skip_n=3에서 area_delta를 추가할 이유가 없다 — 49-4의 "옵션 A(skip_n=3 유지, area_delta 미배포)"가 모드 전체에 대해 확정. 주의: 이 실행 중 stage2_lstm_add.pt(원본, skip_n=1 조건의 CH47 add 체크포인트)가 스크립트 기본 출력 경로 충돌로 덮어써졌다 — 해당 수치(CH47 표)는 이미 문서화되어 있어 분석 결과 손실은 없으나, 원본 가중치 파일은 재학습해야 복구 가능. 2026-06-24 | 관련: scripts/eval/simulate_skip_n.py, scripts/gradio_inference_dashboard.py, docs/v5/s6_cl_sim.json, scripts/eval/closed_loop_eval_skip3_add.py
조이스틱 체감 테스트 중 "맨 처음이 너무 멀어서 안 될 때도 있다"는 보고 — CH50과 스코프가 다른 재검토(런타임 조건부, 학습 미개입). 표본을 세션 4개(n=2)에서 737건으로 확장
51-0. 줌크롭 구체적 구현 (regroun_zoom_small.py:zoom_crop())
def zoom_crop(img, cx, cy, zoom=2.0): H, W = img.shape[:2] cw, ch = W / zoom, H / zoom # 크롭 크기 = 원본의 50% x0 = clip(cxW - cw/2, 0, W-cw) # anchor 기준 중앙 정렬, 경계 클리핑 y0 = clip(cyH - ch/2, 0, H-ch) crop = img[y0:y0+ch, x0:x0+cw] # 실제 크롭 return crop, x0, y0, cw, ch, W, H # 역변환용 좌표 반환 동작 순서: - anchor 결정 — 이전 프레임 cx,cy (첫 프레임이면 0.5, 0.5 중앙) - anchor 중심으로 원본 이미지의 50% 영역(zoom=2.0)을 크롭 - 크롭 이미지로 PG2 재실행 → bbox 검출 - bbox 좌표를 원본 해상도 기준으로 역변환 (remap_zoom_bbox()) - 역변환 결과로 area/cx/cy 교체 직관: "anchor 근처 50% 영역만 잘라서 2배 확대된 시야로 PG2에게 다시 보여주면 더 크고 정확한 bbox를 그릴 것"
51-1. CH50과의 차이 — 학습 데이터 전체가 아니라 런타임 첫 5프레임 한정
CH50(50-3에서 노이즈로 정정됨)은 학습 데이터셋 전체(area<0.05, 36.2%)를 영구
재주석하는 큰 스코프였다. 이번은 운영 추론 서버에서 에피소드 시작 후 첫 5프레임에서만,
그것도 area가 작거나(<0.05) has_bbox=False인 경우에만 조건부로 줌 재시도하는 좁은 스코프 —
재학습이 전혀 필요 없고 PG2 generate(do_sample=False)가 deterministic이라 5-seed 같은 학습 노이즈
문제 자체가 없다. latency도 에피소드당 최대 5회 추가 호출로 제한되어 CH49의
skip_n=3 예산과 충돌하지 않는다(상세: plan_20260624_first_frame_zoom_crop_ablation.md §0-4).
51-2. 1차 결과(n=2) — 표본 부족으로 결론 보류
scripts/eval/ablate_first_frame_zoom.py로 오늘(6/24) 조이스틱 체감 테스트 세션 4개 (docs/inference_sessions/session_20260624_*.h5)만 먼저 오프라인 리플레이했을 때는 후보가 2건뿐이었다(하나는 area 2배 개선, 하나는 72% 악화) — 방향조차 판단 불가능한 표본. 아래 51-3에서 표본을 737건으로 확장해 재검증.
51-3. 표본 확장(n=737) — 줌크롭이 오히려 약간 악화시킴, 도움 안 됨 확정
사용자 지시(2026-06-25, "표본세션들말고 그동안 그라운딩이나 다른 테스트했던 여러것들에 대해서 진행")에 따라 표본을 3개 소스로 확장: - A) 저장된 grounding 있는 세션(오늘 4개) — n=2 (51-2와 동일) - B) grounding 필드 없는 구버전 로컬 세션(12개 중 8개 h5, 나머지는 n_frames<1) — raw 이미지로 PG2Grounder를 처음부터 다시 실행해 첫 5프레임 baseline 생성 — n=16 - C) CH46/50에서 이미 PG2로 재주석한 V5 학습 에피소드 150개의 "에피소드 시작 첫 5프레임"만 추출(사람이 로봇을 막 세팅한 순간과 동일한 상황) — n=719 소스narea_delta 평균개선/악화 A(저장된 세션) 2 +0.0029 1 / 1 B(재그라운딩 세션) 16 -0.0020 1 / 15 C(V5 학습 에피소드) 719 -0.0025 79 / 640 전체 737 -0.0025 81 / 656(11% / 89%) 3개 소스 모두 같은 방향 — 줌 재시도가 도움이 안 된다. 89%(656/737)의 프레임에서 줌 후 area가 오히려 작아졌다. 다만 크기는 작음(median Δarea=-0.0015, 평균 cx/cy 이동 0.0069 — CH50-1에서 본 "bbox 좌표값 자체는 거의 안 변함"과 일치하는 수준). has_bbox가 False→True로 바뀐 사례는 0/737 — "완전 실패를 살려주는" 효과는 이 표본에서 한 번도 관측되지 않았다. cx/cy 거의 그대로인 채 area만 살짝 줄어드는 패턴은, 2배 확대된 크롭 안에서 PG2가 객체 경계를 오히려 더 보수적으로(타이트하게) 잡는 경향으로 추정 — "더 가까이서 보면 더 정확하게 큰 박스를 그릴 것"이라는 직관과는 반대 결과. CH50과 같은 결론으로 수렴. CH50은 학습된 모델의 closed-loop 지표(5-seed)로 "노이즈, 효과 없음"을 확인했고, 이번은 그라운딩 자체의 1차 지표(area)에서 n=737로 "효과 없음, 오히려 약간 손해"를 직접 확인했다 — 서로 다른 레벨(다운스트림 task 지표 vs 그라운딩 raw 출력)에서 같은 결론에 도달한 교차검증.
51-4. 결정 — Anchor 방식 운영 코드 반영 안 함. Center 크롭은 유효 (2026-06-30 추가)
n=737 ablation 결론은 "이전 프레임 bbox를 anchor로 삼는 줌크롭"이 도움 안 됨으로 확정. 단, 2026-06-30 추가 실험에서 anchor를 항상 이미지 정중앙(0.5, 0.5)으로 고정하면 결과가 완전히 반전됨을 발견: 방식 표본 개선율 has_bbox 살린 건수 평균 Δarea 이전 anchor (prev_cx,cy) 737 11% 0건 -0.0025 Center 크롭 (고정 중앙) 54 59.3% 20건 +0.0093 원인 해석: anchor 방식은 이전 프레임 bbox가 틀렸을 때 오염된 위치를 증폭시킴. center 크롭은 바스켓이 항상 화면 중앙 근처에 있다는 실주행 조건과 일치해 안정적. 특히 frame 0 (has_bbox=False) 살린 건수 20건 — anchor 방식 0건 대비 결정적 차이. → Center 크롭 방식 자체는 유효. 단, CH54 Stage 0 워밍업 배포 이후 frame 0 cold-start 문제가 다른 경로로 해결됨 → 배포 우선순위 낮아짐. 필요 시 재검토. plans: plan_20260624_first_frame_zoom_crop_ablation.md | 2026-06-24
rsync로 수신된 7개 실세션(6/24 4개·6/26 3개) 분석 — 캐시 패턴 실측 및 콜드스타트 레이턴시 확인
핵심 발견
skip_n=3 배포 실측 확인 6/26 104455·104644 세션에서 캐시 패턴(실호출→캐시→캐시) 실측. 정상 레이턴시 1,348~1,469ms. 22.4s 이상치 1건은 콜드스타트 추정.
6/24 실세션 4개 — skip_n=1(구버전), 짧은 세션 패턴
세션
프레임
skip_n
has_bbox
area 범위
주요 액션
레이턴시
104411
3
1 (구)
2/3
0.000~0.052
FWD+R, LEFT
1,404ms
105123
2
1 (구)
1/2
0.000~0.066
FWD
1,362ms
150541
8
1 (구)
7/8
0.000~0.096
FWD×6
4,400ms avg ⚠️
151056
1
–
0/1
0.000
STOP
–
150541: 22,285ms 최대 레이턴시 → 콜드스타트 패턴(6/26 104455의 22.4s와 동일). 이후 frames은 정상.
151056: has_bbox=False·area=0 → 로봇이 바구니를 전혀 못 찾은 상태로 1프레임 후 중단.
104411~105123: 전형적인 "너무 멀어서" 시나리오(area 0.05 내외).
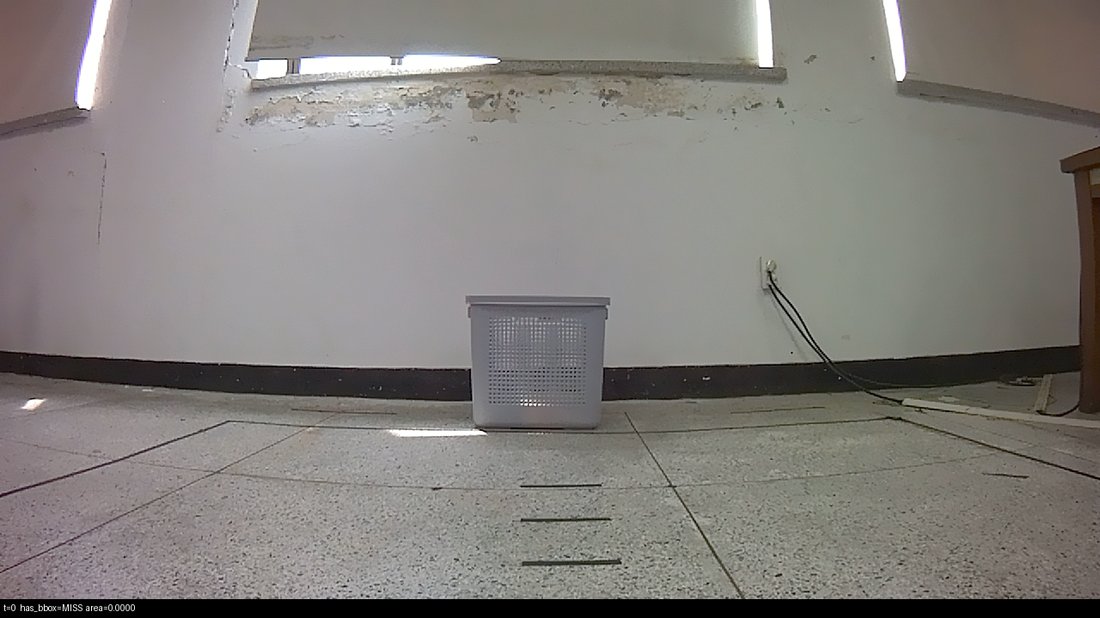 104411 t=0 area=0.000
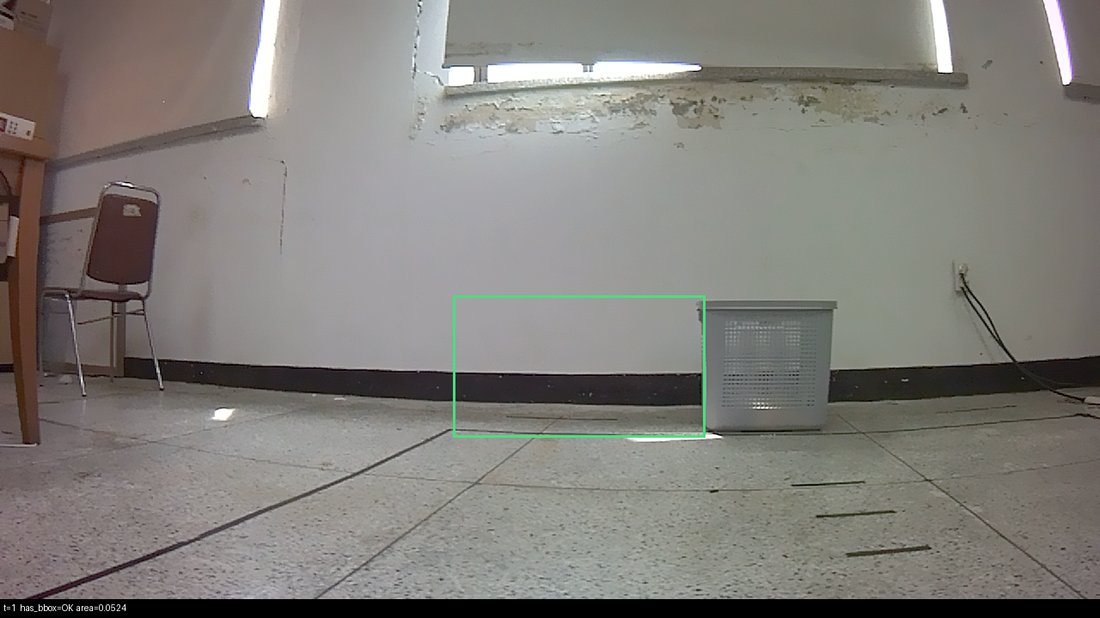 104411 t=1 area=0.052
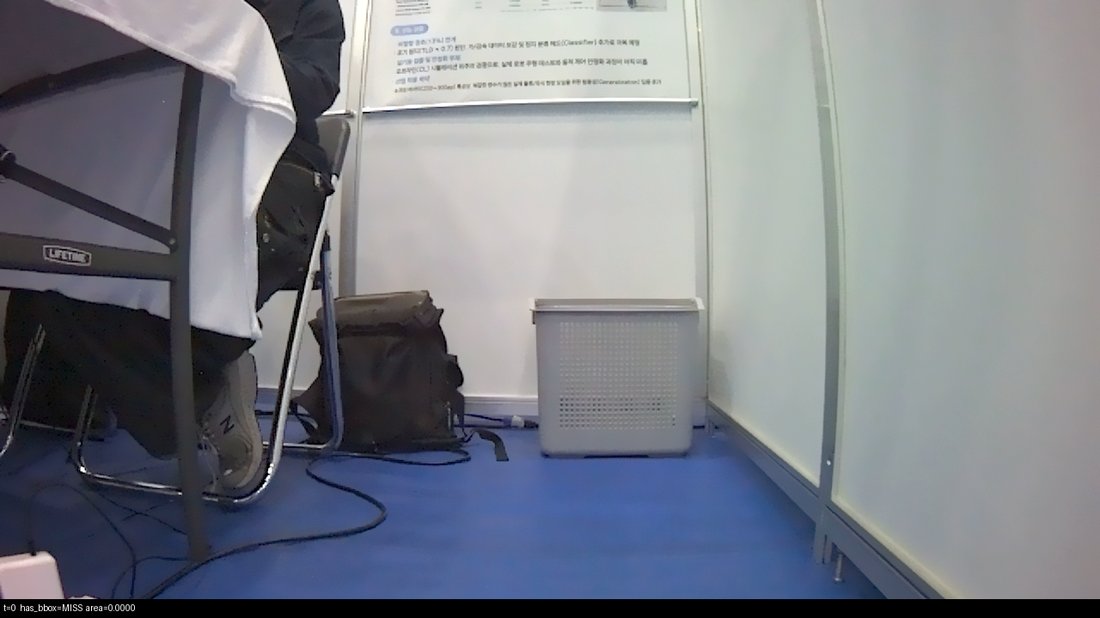 150541 t=0 (22.3s cold)
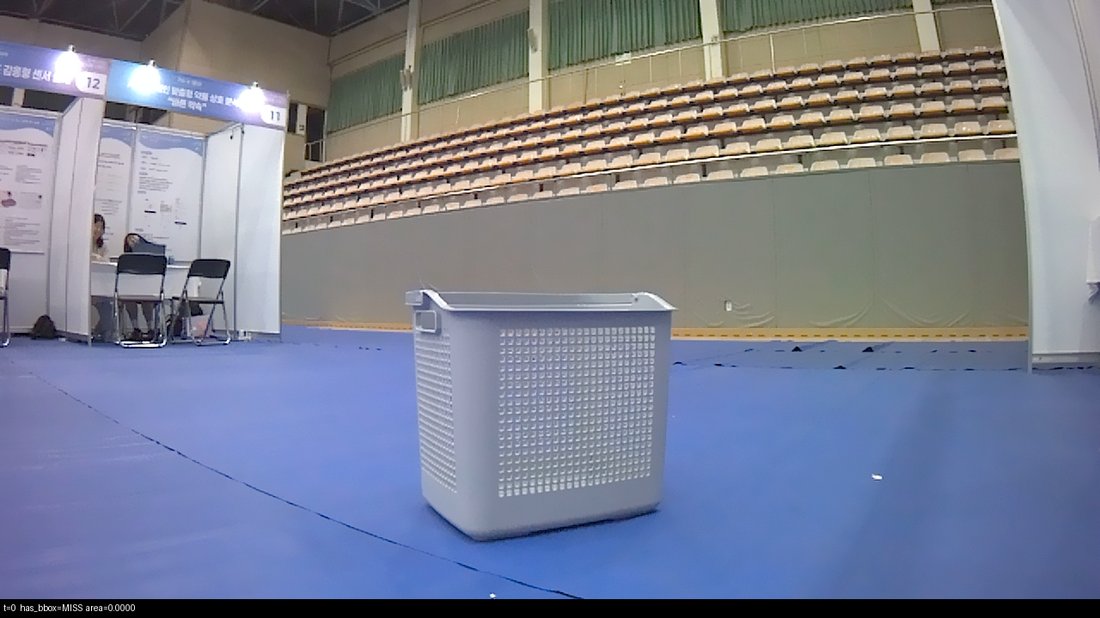 151056 t=0 has_bbox=MISS
콜드스타트 22s 레이턴시 — 6/24·6/26 공통 패턴
6/24 150541(22,285ms)과 6/26 104455(22,444ms)에서 동일한 22초대 레이턴시가 1번씩 발생. 두 경우 모두 해당 세션의 첫 실그라운딩 호출에서만 발생, 이후 호출은 정상(1,300~1,500ms). PaliGemma2 모델이 처음 로드되는 콜드스타트(GPU 모델 메모리 로딩) 지연으로 추정. → 서버가 이미 웜업된 상태라면 발생하지 않음. 실운용 시 더미 이미지로 워밍업 필요 여부 검토 대상. ✅ CH54 Stage 0 워밍업으로 해결됨 — 서버 시작 시 더미 이미지로 PG2 첫 호출 사전 소진. f1 레이턴시 22,000ms → 3,102ms 개선. 분석 스크립트: scripts/analyze_sessions_ch53.py | 이미지: docs/v5/ch46_50_viz/v5_2_.jpg · session_20260624_.jpg | 2026-06-26